把卫星送上外侧的轨道
在合适的时刻点火加速。燃料越省越好。
- 近拱点
- —
- 远拱点
- —
- 已用 Δv
- 0.00
 飞天探微FEITIAN · TANWEI
飞天探微 · 招新
From Earth — see you on the Moon.
心怀人类,探索未知。
我们曾经想造一台探测器,去小行星上看看。
现在,我们希望邀请更多同学加入。
主要面向大一、大二同学
拖动地球 · 移动光标拨动星尘 · 点击泛起涟漪
01我们的起点
飞天探微的起点,是「探微号」——模块化六足小行星探测器。
面对小行星表面复杂而未知的环境,我们尝试设计一种能够适应不同星壤条件、实现持续移动与多点探测的模块化探测器。
我们希望,未来的探测器不只是被动执行预先编排的指令,也能够感知环境、理解任务,并根据实际情况调整自己的行动。
项目报告 · 方案拆解
内容整理自团队《探微号——模块化六足小行星探测器 项目报告书》,三维画面来自团队制作的 Blender 动画。报告写明,这项工作仍处于总体方案设想、建模与仿真层面。
每条行进足由三个 PDI-1181MG 舵机驱动,从内向外分别控制水平转动、中部关节俯仰和足末端俯仰。拖动滑块试试:
足尖设计为可拆换模块,任务前根据目标小行星的环境更换。选一种,上方的探测器会立刻换上:
报告说明:由于不涉及具体小行星,足尖结构目前只做了概念性设计。
报告采用 Wave gait 步态生成:六条腿分成 A、B 两组,轮流抬起、前移、落地,任何时刻都有三条腿支撑身体;再用 PID 反馈控制调整姿态,保持稳定。
控制软件基于 ROS 搭建。团队用激光雷达对校园环境做过建图实践——这是方案中已经在地面上做过的部分。
多台探测器如何分配任务、避开障碍、各自到达目标?团队用多智能体强化学习算法 MADDPG 做了仿真训练。拖动分隔线,比较训练前后的轨迹:
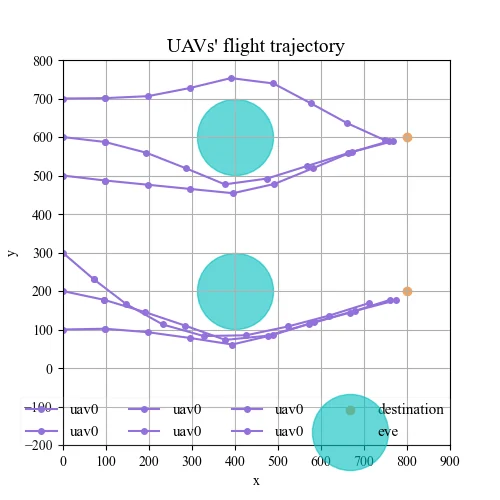
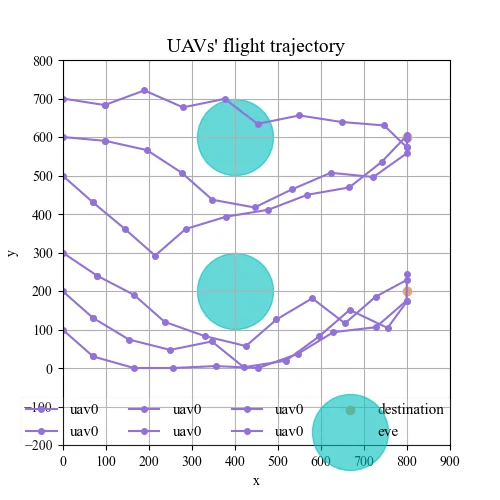
仿真结果来自报告第 2.3 节,不代表真实小行星环境中的运行能力。
这是报告中的任务流程设想,不是已经确定的计划。
02探索留下的足迹
这些成绩属于不同年份、不同赛事与项目阶段。
它们不是对未来的保证,而是这段探索已经留下的足迹。
03正在探索 · 方向一
围绕轨道设计、轨道仿真、控制算法与优化问题,研究如何让航天器更有效地完成轨道机动、姿态调整和任务执行。
04正在探索 · 方向二
围绕深度估计、具身智能与 Agent,探索机器如何感知环境、理解目标、编排任务,并根据执行反馈调整行动。我们尤其关心,能否让探测器机器人逐步具备更强的自主任务规划与执行能力。
05实验台
不需要任何基础。它们是我们关心的问题被简化到极致的样子。
在合适的时刻点火加速。燃料越省越好。
点击地面设定目标;它在路上时放下岩石,看它重新规划。
以上为高度简化的示意模型,用于说明问题,不代表团队项目的成果或性能。
我们也在推进开源项目与应用开发,并拥有自己的创业项目。通过真实的产品实践,理解用户需要、积累开发与协作经验,探索可持续的收入来源,为长期研究创造更多空间。
这不是一条已经被证明必然成功的道路,而是我们在现实条件下选择的一种推进方式:从能够完成的小项目开始,把研究、创造和实践逐渐连接起来。
06一起成长
我们期待一支真正的 AI Native 团队。
AI 不只是帮我们写代码、查资料的工具,而是重新组织学习、研究与创造的基础设施。一个刚接触机器人或控制理论的同学,也能借助它理解概念、阅读资料、搭建原型,逐步参与真实项目。
但 AI 能够降低创造的门槛,却不能代替我们思考。
理解自己在解决什么问题、为什么选择某种方案,以及结果究竟说明了什么。
不必在出发前就无所不能 —— 可以从这些小事开始:
结合项目进度、比赛安排、你的兴趣与实际能力,逐步安排合适的工作。
如果你有自己的点子,我们愿意认真讨论:一起分析问题、寻找路径、组建合作,并尝试推进。
已有经验的成员沉淀自己的知识,让后来者不必每次都从零开始。
07比技术更重要的
我们希望人文主义成为飞天探微的底色。
这不意味着每个人都必须拥有相同的理想,或熟悉同一套哲学理论。
面对问题,愿意独立思考、寻找证据。面对不同观点,愿意理解与讨论。发现自己判断有误时,愿意修正。
与他人共同做事时,尊重对方的劳动、时间与贡献;认真对待共同的工作,也尊重每个人的个人目标。
定期在线上与线下交流:阅读、研究心得、项目进展、个人思考,以及那些尚未得到答案的问题。
我们不认为一个人的价值,应该由竞赛名次、技术水平或简历上的几行字来决定。
我们不希望团队只是一台分配任务、生产成果的机器,而希望它是一个让人保有好奇心、发展独立人格、与不同的人共同创造的地方。
08同行的人
赛场、实验室、草地、凌晨的屏幕前——这是飞天探微的一些日常。点击照片查看原图。
09下一段故事,与你有关
心怀人类,探索未知。 来自地球,月球见。